AIと宇宙
フィールドロボット制御のための機械学習
現実環境におけるロボットは、不確実性に追従した柔軟な制御が求められますが、強化学習をはじめとしたAIは基本的に経験から賢くなる手法であるため、経験していないことができないという問題があります。当研究室では、そうしたフィールドロボットにおける柔軟さを獲得するための、強化学習手法を探究しています。
惑星探査機の自己位置推定アルゴリズムかつて、当研究室の教員はJAXAが立ち上げたSLIM(Smart Lander for Investigating Moon)プロジェクトにおいて、月面着陸機の自己位置推定アルゴリズムを探究しておりました。同プロジェクトの一つの柱は、画像照合航法というリアルタイムな軌道修正に基づくピンポイント着陸技術の検証でした。そして、画像照合というだけあって、その方法は月面画像のクレータパターンをあらかじめ搭載したクレータマップと照合して自己位置推定を行い、予定していた軌道とのずれを測るというものでした。当研究室の教員が携わった自己位置推定では、以下のようにクレータから三角形を形成してマッチングし、合致した三角形を基準に外点クレータをマッチング、その後一致したクレータ座標から自己位置を計算するというものです。
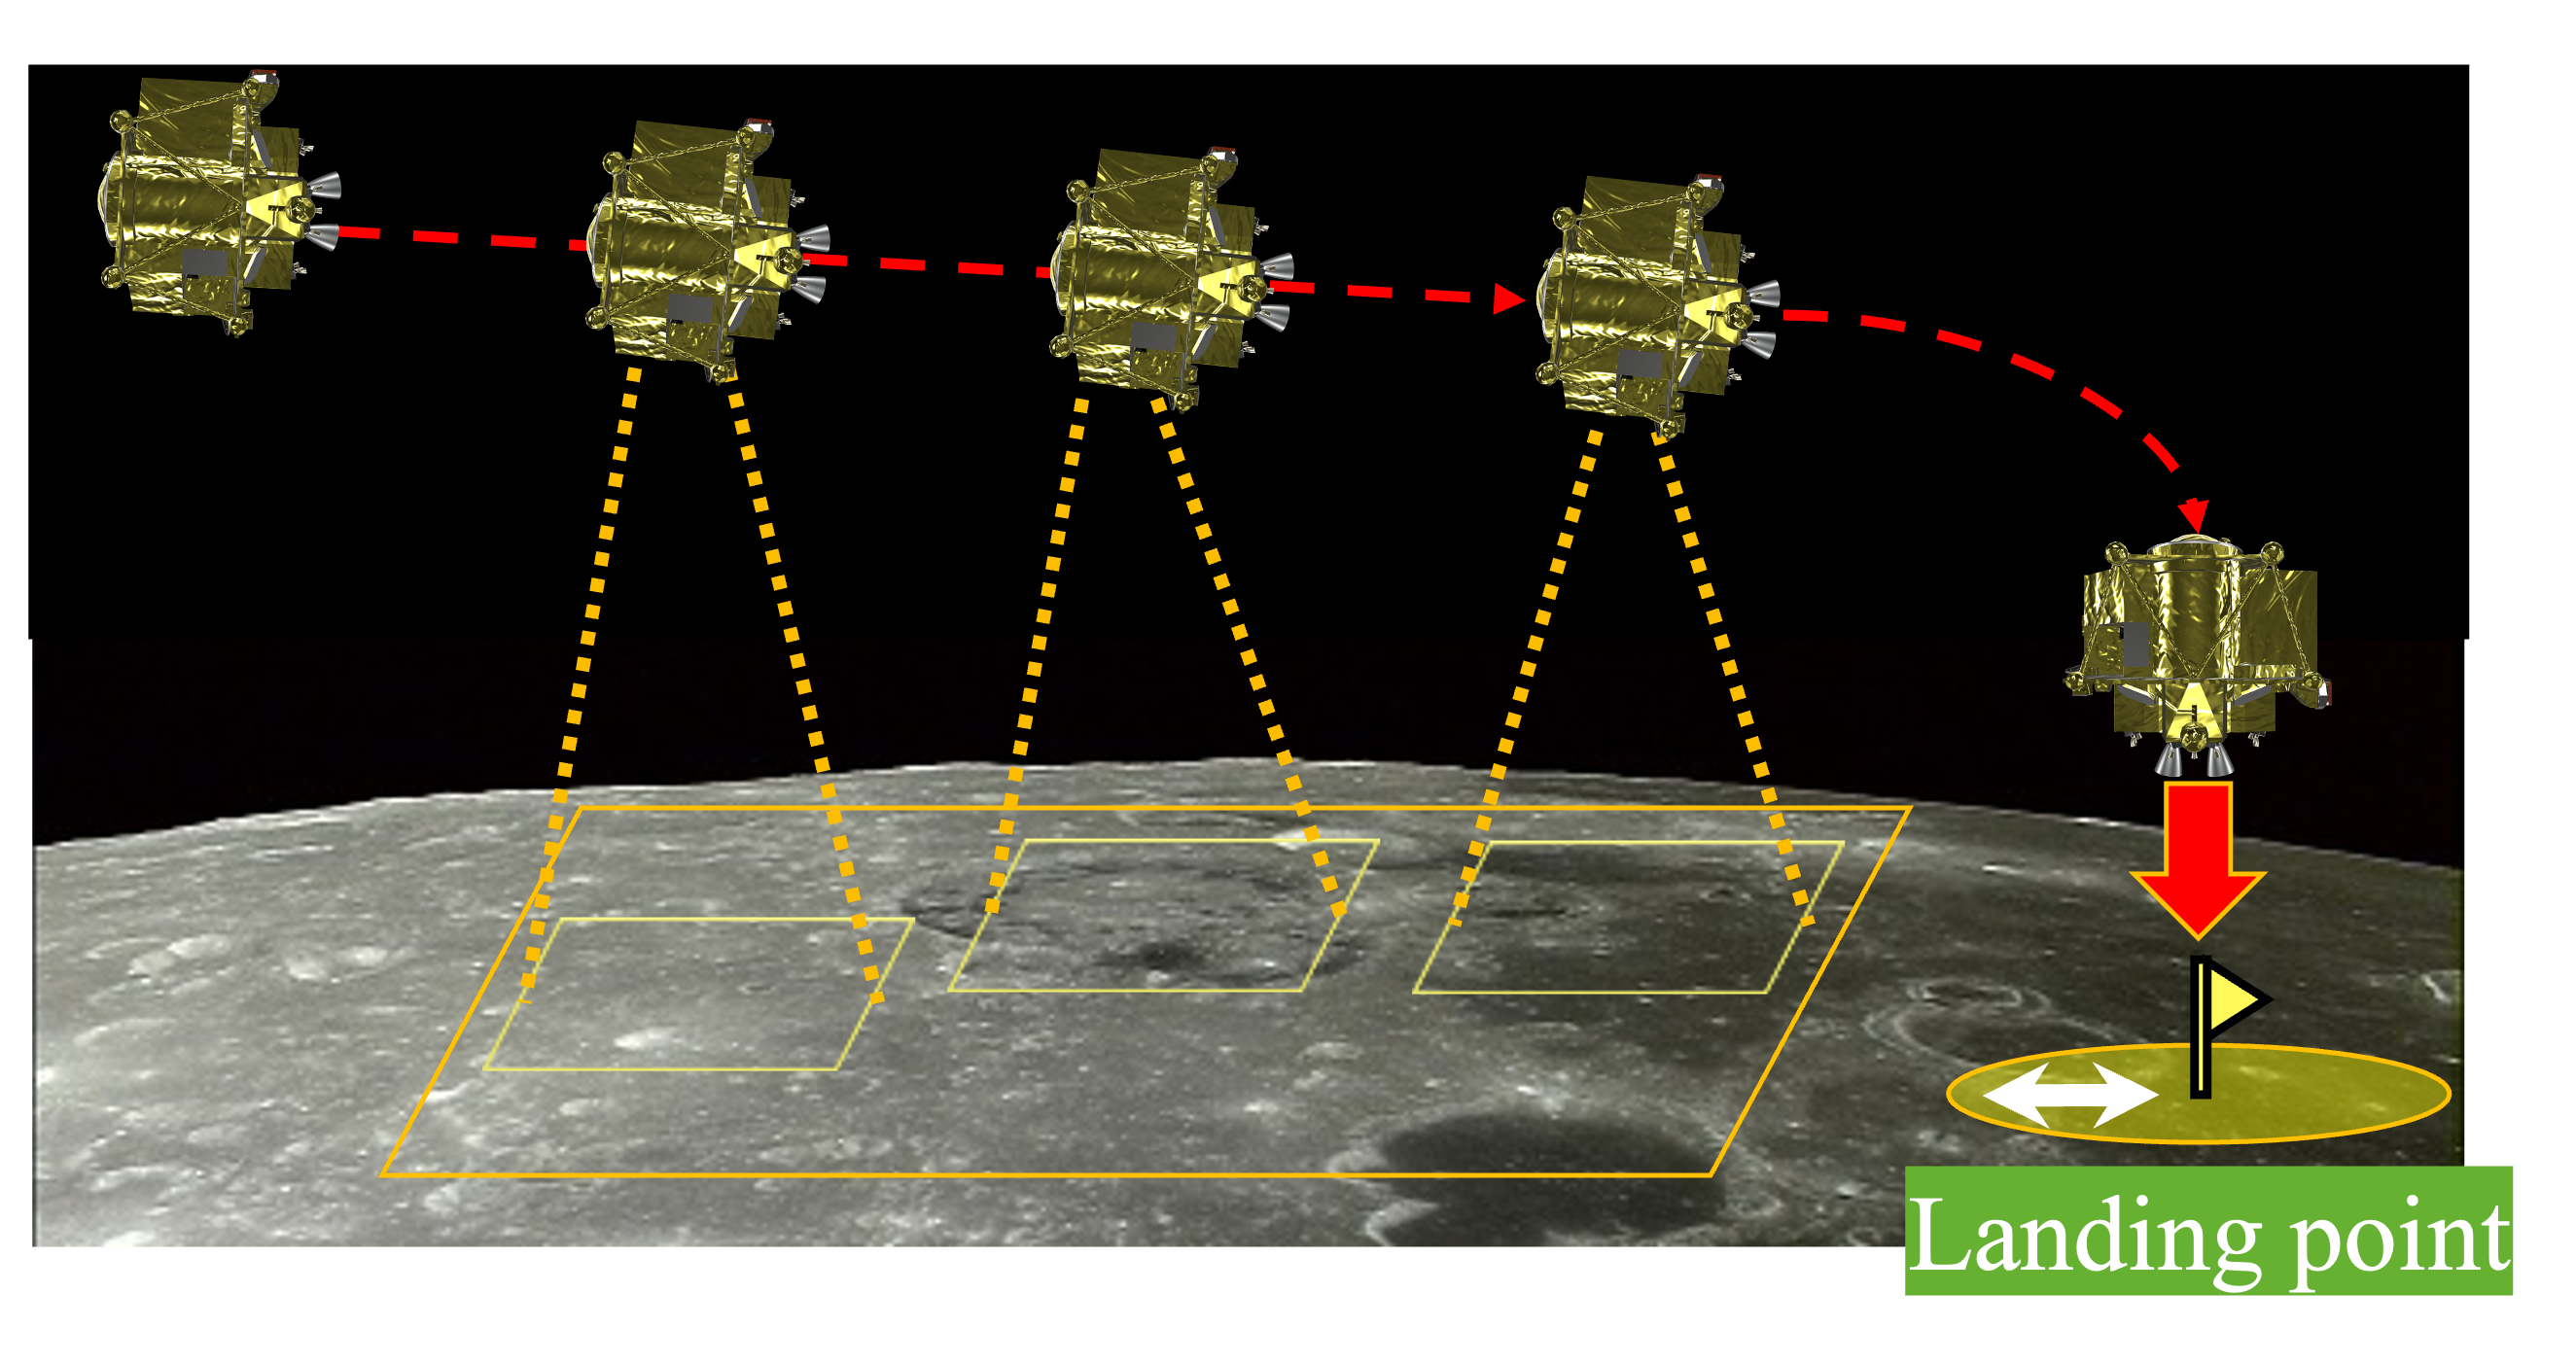
SLIMミッションはもう終了しましたが、当研究室ではまだそれなりにあった課題に対して、AI的なアプローチでの解決を目指しています。